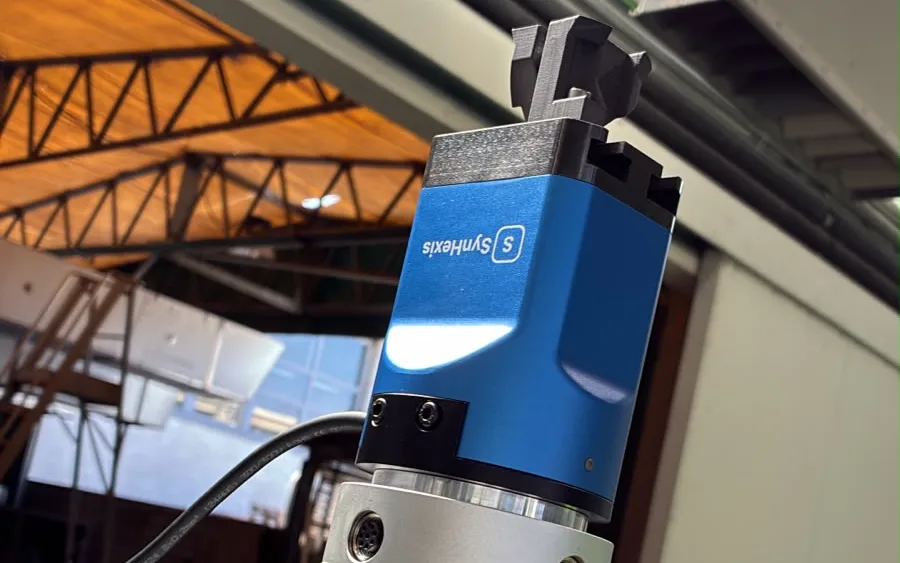
Der Greifer entscheidet, ob die Zelle funktioniert
Ein präziser Roboter mit dem falschen Griff verliert Teile, hinterlässt Spuren oder bremst den Zyklus. Deshalb konstruieren wir unsere Greifer selbst, ausgehend vom Teil: Form, Gewicht, Material, Oberfläche und Taktzeit.
Elektrische Greifer ab Katalog
Sie sind elektrisch, benötigen keine Druckluft und sind bereit für den Anschluss an Fairino Cobots.
Individuelle Greifer
- Formfinger, an das Teil angepasst und im 3D-Druck gefertigt, auch aus Verbundwerkstoff.
- Vakuumgreifer für Kartons, Bleche und flache Teile.
- Mehrfachgreifer, um in einem Zyklus zu greifen und abzulegen.
- Sensoren für Teileanwesenheit und Position.
Häufige Fragen
Auf welchen Robotern lassen sich SynHexis Greifer montieren?
Sie sind für Fairino Cobots vorbereitet und lassen sich mit passendem Flansch auf Robotern mit ISO-9409-Flansch montieren.
Können Sie einen Greifer für mein Teil konstruieren?
Ja, das ist unser Tagesgeschäft. Senden Sie uns die Zeichnung oder einige Teile: Wir konstruieren die Finger oder den gesamten Greifer und testen ihn vor der Auslieferung.
Warum 3D-gedruckte Finger?
Weil sie sich exakt an das Teil anpassen, leicht sind, in wenigen Tagen gefertigt werden und sich bei Produktwechsel einfach austauschen lassen.